보스턴다이나믹스의 차세대 로봇 핸드는
4개 손가락과 13자유도를 바탕으로 작은 부품을 조작하고 다양한 공구를 활용할 수 있도록 설계됐습니다.
아틀라스의 차세대 로봇 핸드 기술을 자세히 확인해 보세요.
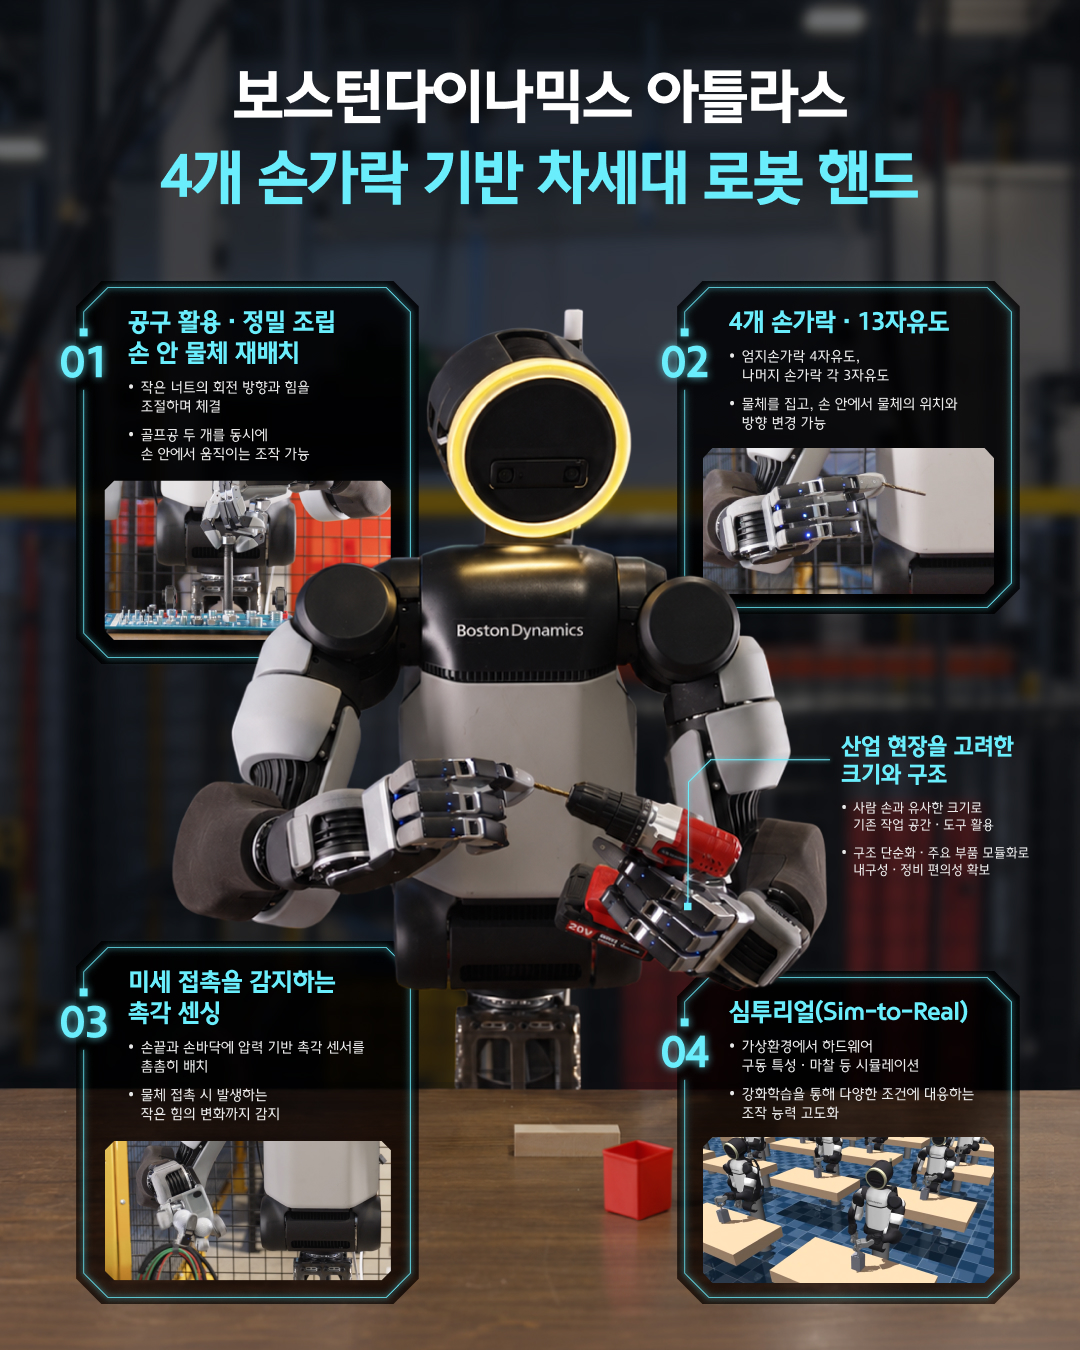
- 작은 너트의 회전 방향과 힘을 조절하며 체결
- 골프공 두 개를 동시에 손 안에서 움직이는 조작 가능
- 4개 손가락 · 13자유도
- 엄지손가락 4자유도, 나머지 손가락 각 3자유도
- 물체를 집고, 손 안에서 물체의 위치와 방향 변경 가능
- 미세 접촉을 감지하는 촉각 센싱
- 손끝과 손바닥에 압력 기반 촉각 센서를 촘촘히 배치
- 물체 접촉 시 발생하는 작은 힘의 변화까지 감지
- 심투리얼(Sim-to-Real)
- 가상환경에서 하드웨어 구동 특성 · 마찰 등 시뮬레이션
- 강화학습을 통해 다양한 조건에 대응하는 조작 능력 고도화
- 산업 현장을 고려한 크기와 구조
- 사람 손과 유사한 크기로 기존 작업 공간 · 도구 활용
- 구조 단순화 · 주요 부품 모듈화로 내구성 · 정비 편의성 확보
정밀한 조작부터 공구 활용까지, 진화하는 아틀라스의 손.
- 공구 활용 · 정밀 조립 손 안 물체 재배치
작은 너트의 회전 방향과 힘을 조절하며 체결
골프공 두 개를 동시에 손 안에서 움직이는 조작 가능
- 4개 손가락 · 13자유도
엄지손가락 4자유도, 나머지 손가락 각 3자유도
물체를 집고, 손 안에서 물체의 위치와 방향 변경 가능
- 미세 접촉을 감지하는 촉각 센싱
손끝과 손바닥에 압력 기반 촉각 센서를 촘촘히 배치
물체 접촉 시 발생하는 작은 힘의 변화까지 감지
- 심투리얼(Sim-to-Real)
가상환경에서 하드웨어 구동 특성 · 마찰 등 시뮬레이션
강화학습을 통해 다양한 조건에 대응하는 조작 능력 고도화
- 산업 현장을 고려한 크기와 구조
사람 손과 유사한 크기로 기존 작업 공간 · 도구 활용
구조 단순화 · 주요 부품 모듈화로 내구성 · 정비 편의성 확보